La pregunta llega casi siempre formulada al revés. No es cuál de las dos tecnologías es mejor, porque ninguna lo es: es qué necesitas entregar y en qué condiciones vas a volar. Respondido eso, la elección se cae sola.
Esta guía ordena los cinco criterios que deciden en la práctica: vegetación, forma del terreno, entregable, exactitud esperada y presupuesto.
Si vas con prisa, empieza aquí
| Tu situación | Conviene | Por qué |
|---|---|---|
| Terreno despejado y necesitas ortofoto | Fotogrametría | Resuelve el entregable al menor costo |
| Vegetación densa y necesitas el terreno real | LiDAR | Los pulsos alcanzan el suelo entre el follaje |
| Volúmenes en banco de material o terracería | Fotogrametría | Suficiente exactitud a mucho menor costo |
| Líneas eléctricas, cables, estructuras delgadas | LiDAR | La fotogrametría no reconstruye cables de forma confiable |
| Corredor largo con vegetación variable | LiDAR | Penetra el follaje a lo largo de todo el trazo |
| Presupuesto ajustado y terreno visible | Fotogrametría | La diferencia de costo es grande y el resultado alcanza |
| Necesitas nube y ortofoto del mismo sitio | Sensor integrado | Un solo vuelo, si el equipo trae cámara de mapeo |
| Puntos de control o replanteo | Ninguno de los dos | Eso es GNSS o estación total |
Qué hace cada una
La fotogrametría toma cientos de fotografías traslapadas y reconstruye la geometría del terreno a partir de las coincidencias entre ellas. Es una cámara: solo puede medir lo que la cámara distingue. Y distinguir no es lo mismo que ver: necesita textura o contraste, enfoque, exposición correcta, traslape suficiente y que nada se mueva entre tomas. Agua uniforme, arena, superficies brillantes y vegetación movida por el viento salen en la foto y aun así se reconstruyen mal.
El LiDAR emite pulsos láser y mide el tiempo que tardan en regresar. Es un sensor activo: genera su propia señal, así que no depende de la luz del sol ni de que la superficie tenga textura. Sí depende de otras cosas: reflectividad del material, ángulo de incidencia, distancia y condiciones como niebla, lluvia o polvo.
Esa diferencia —pasiva contra activa— explica casi todo lo demás.
1. Vegetación: el criterio que más veces decide
Es el punto donde las dos tecnologías dejan de ser comparables.
La fotogrametría no reconstruye lo que el follaje tapa. Si vuelas sobre matorral, pastizal alto o dosel cerrado, el modelo que obtienes es de la superficie de la vegetación, no del terreno. Con vegetación dispersa puede recuperar suelo por los claros, pero no es en lo que conviene apoyar un proyecto de drenaje.
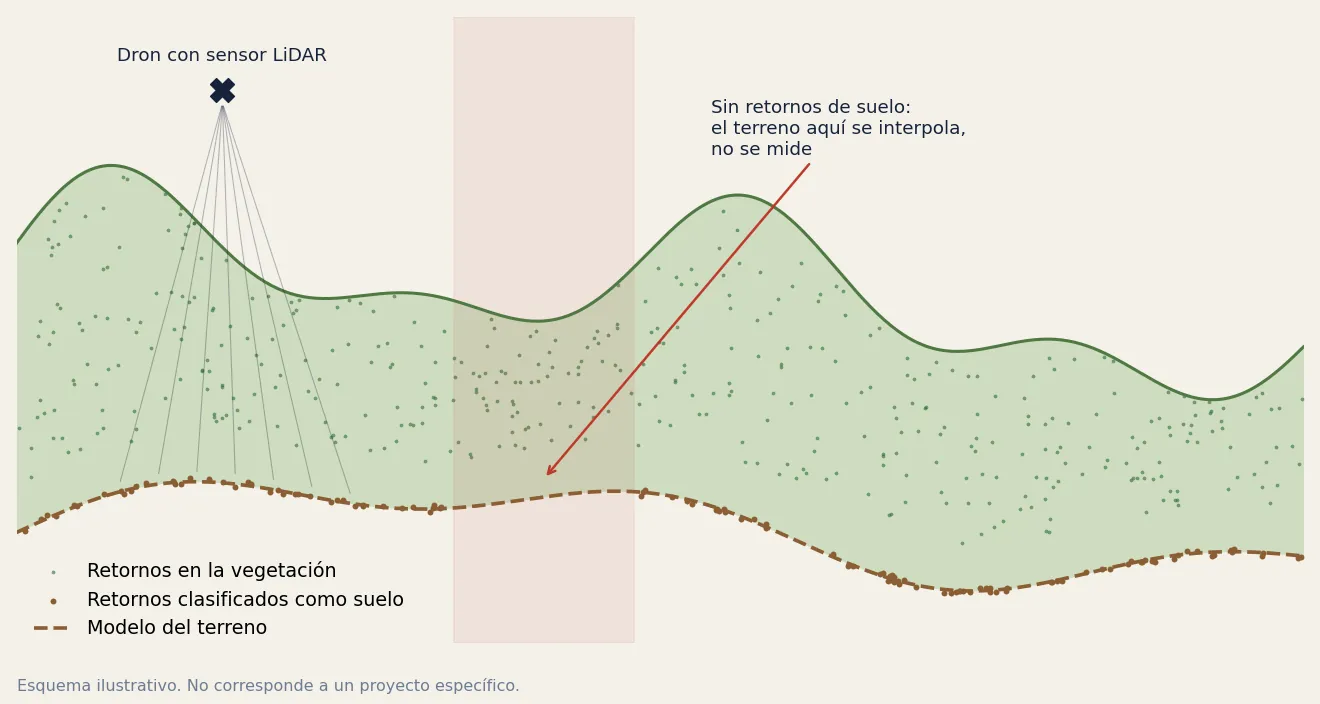
El LiDAR sí llega al suelo, pero conviene entender cómo: no atraviesa las hojas, se cuela entre ellas. Cada pulso que encuentra un hueco llega al terreno y regresa. Los sensores actuales registran varios retornos por pulso, y esos retornos se clasifican después para construir el modelo del terreno.
De ahí se desprende algo importante: con vegetación muy cerrada, el LiDAR también sufre. No falla, pero entrega menos puntos de suelo, y el modelo del terreno se vuelve más interpolado y menos medido.
Por eso, cuando alguien promete terreno perfecto bajo selva cerrada, la pregunta correcta no es cuántos puntos por metro cuadrado capturó, sino cuántos quedaron clasificados como suelo y cómo están repartidos. Un promedio de dos puntos de suelo por metro cuadrado puede esconder zonas completas sin un solo retorno.
Conviene pedirlo por escrito en el entregable: densidad total de retornos, densidad clasificada como suelo y en qué condición estaba la vegetación. Sin ese desglose, la cifra de densidad no dice si el terreno está medido o interpolado.
2. Forma del terreno
La fotogrametría necesita ver la superficie, así que sufre con todo lo que se esconde de la cámara: paredes verticales, taludes profundos, socavones, el interior de una zanja. Volando en nadir, esas zonas quedan en sombra geométrica y se reconstruyen mal o no se reconstruyen.
Parte de eso se resuelve con vuelo oblicuo y pasadas cruzadas, a cambio de más tiempo de vuelo y más procesamiento.
El LiDAR tiene el mismo problema de oclusión —lo que no se ve, no se mide— pero lo maneja mejor por dos razones: el barrido cubre ángulos más amplios, y al generar su propia señal tolera las diferencias de iluminación entre la parte alta y el fondo de un talud, donde la cámara se queda sin detalle.
En taludes pronunciados la diferencia no la hace solo el sensor, sino el plan de vuelo: pasadas cruzadas, altura constante sobre el terreno y no dejar que toda la información venga de un solo lado.
3. El entregable: dónde está la diferencia real
Esta es la parte que más seguido se resuelve mal en la cotización, y también donde más se repite un error.
El error es creer que LiDAR y ortofoto son excluyentes. Un sensor LiDAR por sí solo no produce una ortofoto: para eso hacen falta imágenes. Pero los sensores actuales de levantamiento traen cámara RGB de mapeo integrada, y esas imágenes sirven para reconstruir el ortomosaico en el mismo vuelo que la nube. La diferencia está en el tipo de cámara: una pensada para colorizar la nube no equivale a una cámara de mapeo con obturador mecánico.
Así que la pregunta correcta al cotizar no es “LiDAR o fotogrametría”, sino qué carga lleva el equipo y si el plan de vuelo cubre lo que necesita la ortofoto. El traslape que basta para LiDAR no siempre basta para un ortomosaico con el GSD que pidió el cliente.
Y en el otro sentido, la fotogrametría tampoco entrega solo imagen. De un vuelo fotogramétrico salen nube de puntos densa, malla, modelo de superficie, curvas de nivel y secciones, además del ortomosaico. Lo que no sale es terreno bajo vegetación.
Entonces la diferencia no es “imagen contra geometría”. Las dos producen geometría. La diferencia está en cómo adquieren la superficie y qué alcanzan a medir en las condiciones del sitio.
Una advertencia sobre la nube LiDAR: la clasificación no viene incluida por defecto. Separar suelo de vegetación y estructuras es trabajo de gabinete, y si el entregable requiere modelo de terreno, eso se especifica en el contrato. “Nube de puntos” y “nube clasificada” no son lo mismo ni cuestan lo mismo.
4. Exactitud: qué esperar y de qué depende
Antes de los números, una distinción que evita discusiones:
- Precisión es repetibilidad: qué tan juntos caen los valores entre sí.
- Exactitud es qué tan cerca están de la coordenada verdadera.
Lo que interesa en un entregable es la exactitud, y es lo que se demuestra con puntos de verificación.
Las cifras solo sirven si se leen con la altura de vuelo pegada al número. Estas son las del equipo con el que trabajamos en CISA, Matrice 400 con sensor Zenmuse L3:
| Altura de vuelo | Exactitud vertical | Exactitud horizontal | Cobertura por vuelo |
|---|---|---|---|
| 120 m | 3 cm | 4 cm | Menor superficie, más detalle |
| 300 m | 5 cm | 7.5 cm | Hasta 1,000 hectáreas en condiciones favorables |
Fíjate en las dos filas: el mismo sensor, dos alturas de vuelo, y la exactitud horizontal casi se duplica. Por eso no existe “la precisión del LiDAR” como una cifra. Existe la exactitud de un sensor, a una altura, con una trayectoria resuelta y un procesamiento determinado.
Y esa relación es la que se define en cada proyecto: volar bajo da más exactitud y menos superficie por vuelo; volar alto cubre mucho más terreno con una exactitud menor. Para cada sitio se fija la altura, la cobertura y la exactitud objetivo según el entregable que se necesita.
Lo mismo aplica a la fotogrametría, donde lo que manda es el GSD, la geometría del vuelo, la calidad de la cámara y la solución de posición.
Y hay algo más importante que la tabla: exactitud no es lo mismo que exactitud demostrada. Los números de arriba son lo que el equipo puede dar. Lo que el trabajo realmente dio se demuestra con puntos de verificación independientes, que no se usaron para ajustar el modelo, bien distribuidos, y con residuales reportados. Si un entregable no los trae, el número de exactitud es una promesa, no una medición.
Georreferenciación: cómo se amarra el vuelo
Aquí hay que separar dos cosas que suelen mezclarse.
Georreferenciar el vuelo puede hacerse de dos maneras: con puntos de control terrestre medidos con GNSS o estación total, o con RTK/PPK a bordo, donde la posición precisa del sensor en cada instante amarra el vuelo sin necesidad de dianas en el suelo.
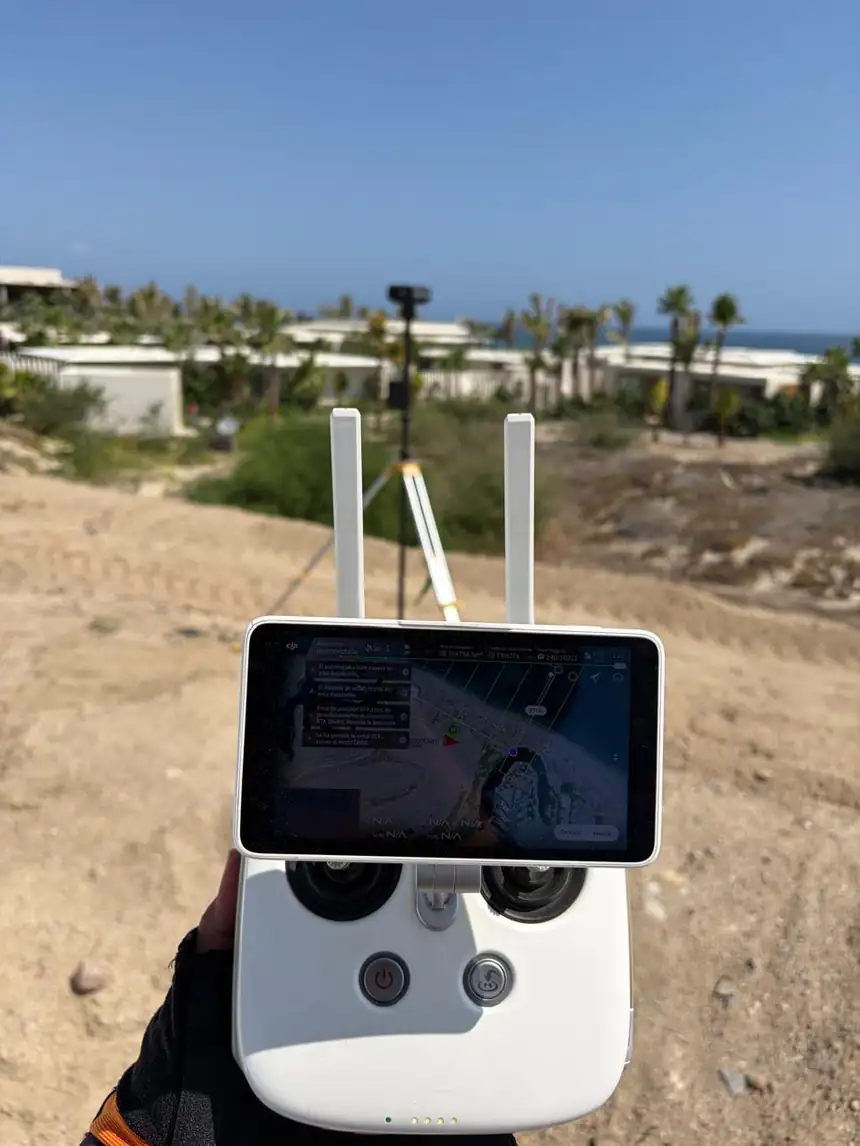
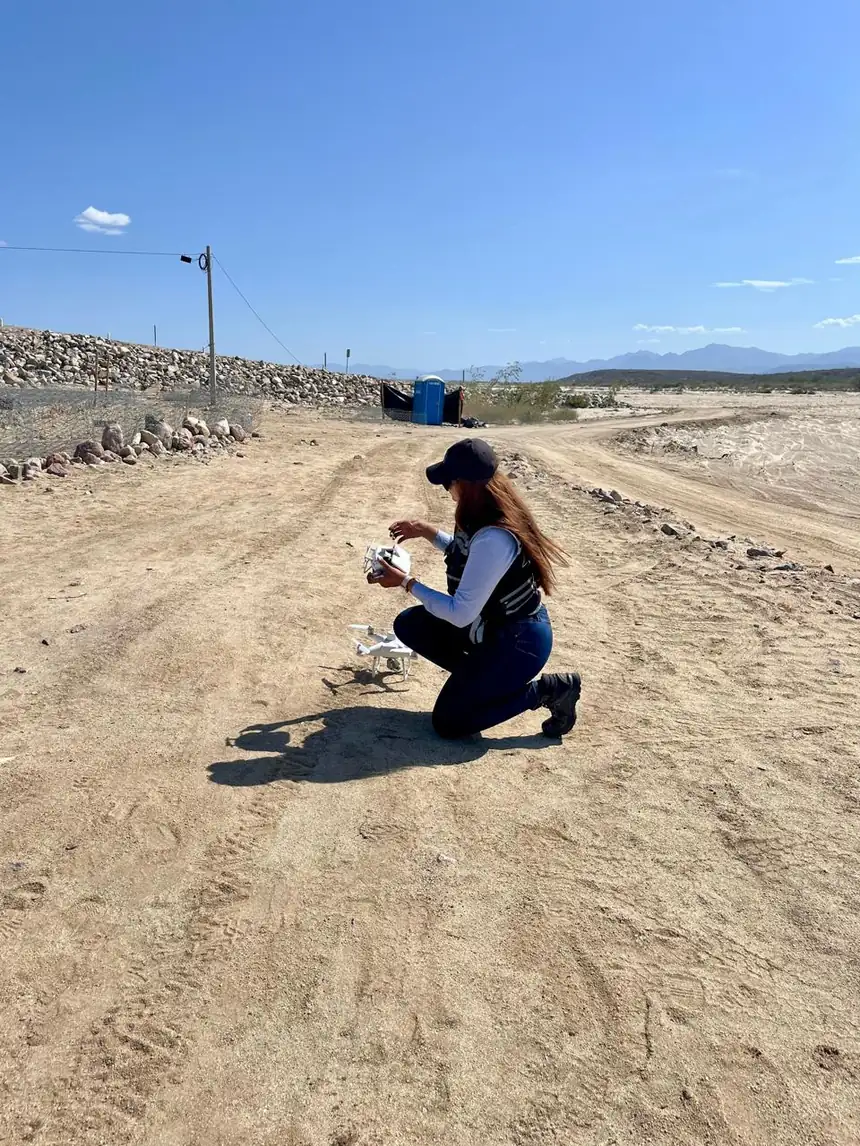
Ya no es obligatorio poner control terrestre. Los equipos actuales vuelan con RTK integrado, y en operaciones de vuelo repetido es lo único práctico: en CISA el Dock 3 opera con estación base RTK propia y vuela rutas programadas para seguimiento de obra, donde colocar dianas en cada vuelo no tendría ningún sentido.
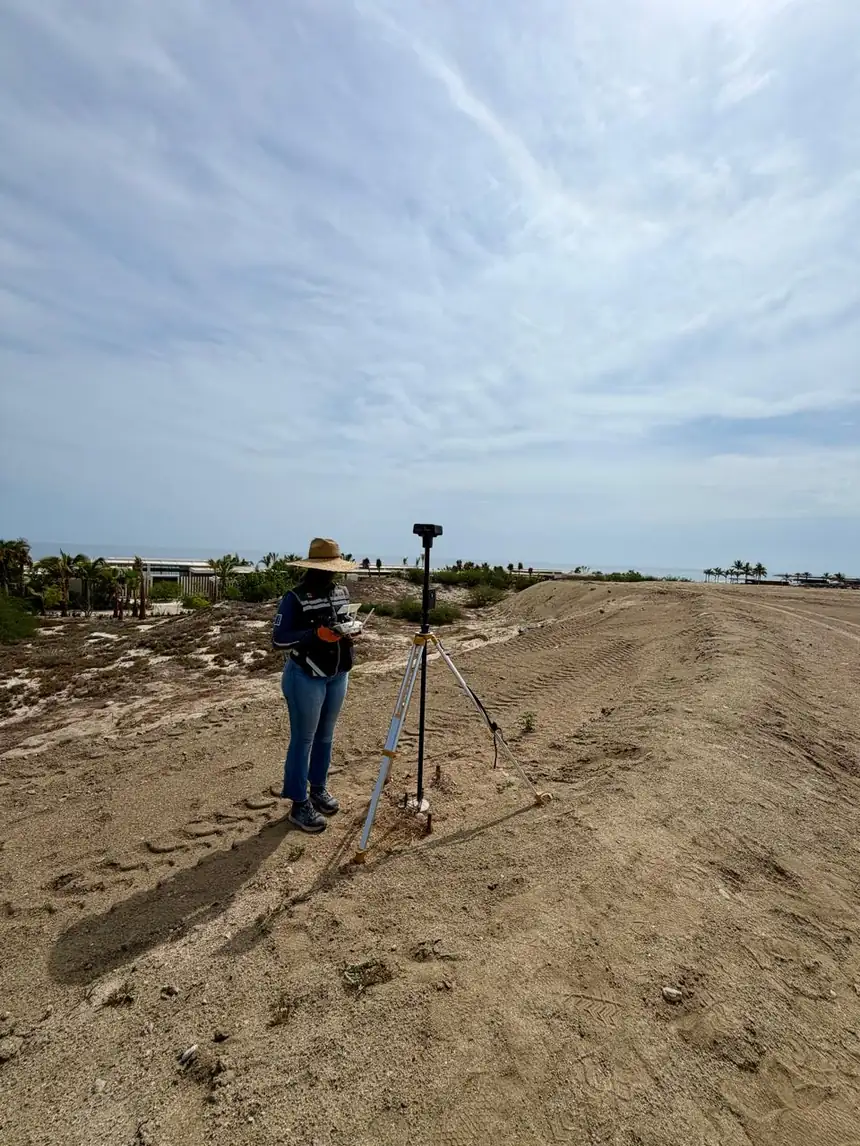
El control terrestre sigue siendo necesario cuando hay que amarrar a un sistema local o a control existente, y cuando la exigencia del proyecto lo pide. En nuestros vuelos de obra lo resolvemos con cruces de cal marcadas en el terreno y levantadas con GNSS, que después entran al procesamiento del ortomosaico.
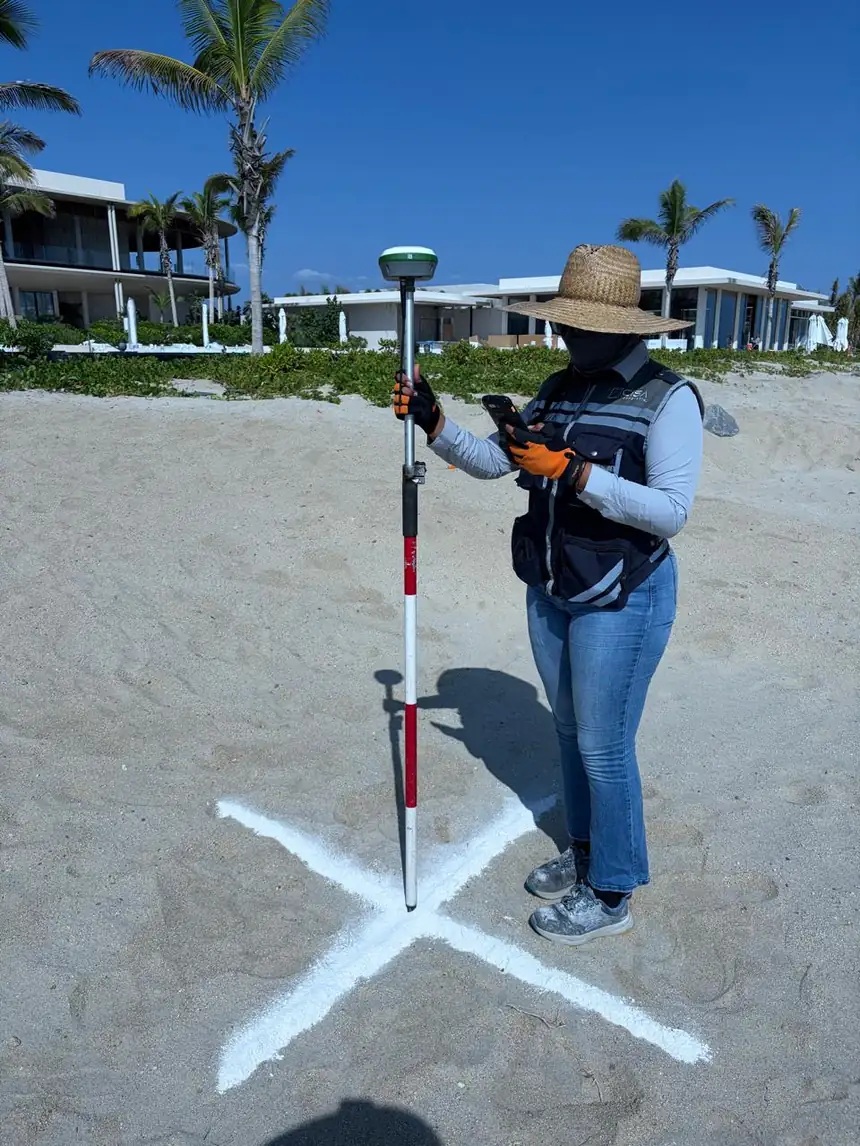
Lo que no cambia en ningún caso son los puntos de verificación. Uses control terrestre o georreferenciación directa, la exactitud del entregable se demuestra contra puntos independientes. Esa parte no la sustituye ningún equipo.
5. Presupuesto
La diferencia es grande y conviene ser claro sobre de dónde viene.
Un equipo de fotogrametría es considerablemente más accesible que uno LiDAR: la cámara y el dron cuestan una fracción de lo que cuesta un sensor láser con su unidad inercial. Esa diferencia se traslada al precio del levantamiento.
En cuanto al procesamiento, la idea de que “el LiDAR procesa más rápido” es cierta solo a medias. La reconstrucción fotogramétrica consume más cómputo, sí. Pero un proyecto LiDAR puede irse igual de largo en solución de trayectoria, alineación de franjas, limpieza de ruido, clasificación y edición del modelo de terreno. Generar una nube rápido no es lo mismo que entregar un producto topográfico validado.
La regla práctica: si la fotogrametría resuelve tu entregable, es la opción correcta. Pagar LiDAR para un banco de material sin vegetación es gastar de más. Y al revés, ahorrar con fotogrametría en un terreno con matorral para después descubrir que las curvas no sirven, sale mucho más caro que haber contratado LiDAR desde el principio.
Cuándo ninguno de los dos
Hay trabajos donde el dron no es la herramienta, y reconocerlo evita problemas:
- Puntos de control y replanteo. Eso es GNSS o estación total. El replanteo exige materializar la posición en el terreno, y eso ningún vuelo lo hace.
- Bajo el agua. El LiDAR topográfico no penetra la columna de agua, y la fotogrametría estándar tampoco. Existe LiDAR batimétrico de láser verde para aguas claras y someras, pero para levantamiento de fondo lo que resuelve es ecosonda monohaz o multihaz.
- Interiores y bajo estructura. Sin cielo no hay posición GNSS confiable. Hay escáneres móviles y sistemas con SLAM que trabajan ahí, pero en la mayoría de los casos lo que resuelve es escaneo terrestre o estación total.
El criterio, en corto
Empieza por el entregable y las condiciones, no por la tecnología. Si hay vegetación y necesitas el terreno, LiDAR. Si el terreno está visible y necesitas superficie, volúmenes o una imagen métrica del sitio, fotogrametría por costo. Y si necesitas las dos cosas, pregunta si el equipo trae cámara de mapeo: puede salir en un solo vuelo.
Y pidas lo que pidas, exige los puntos de verificación en el entregable. Es lo único que convierte una exactitud prometida en una exactitud demostrada.
En CISA operamos levantamientos fotogramétricos y LiDAR topográfico con dron —Matrice 400 con sensor Zenmuse L3—, además de batimetría con ecosonda monohaz y multihaz, y control terrestre propio con equipo GNSS y estación total. Hemos volado desarrollos completos, como Punta Mita en Nayarit, con una superficie aproximada de 800 hectáreas, y proyectos turísticos en Los Cabos. Si tienes dudas sobre cuál conviene para tu proyecto, escríbenos.
¿Te sirvió? Compártelo con tu equipo